具身智能

刘思远

博士四年级

中国科学院自动化研究所(CASIA)

中国科学院院徽中国科学院自动化研究所标志

我的研究方向包括视觉-语言-动作(VLA)模型、强化学习与肌肉骨骼系统,关注机器人如何学习运动与操作。

过去,我专注于肌肉骨骼系统的操作研究。目前,我希望通过大模型解决操作与移动操作协同(loco-manipulation)问题。

刘思远的个人照片

最新动态

论文 MyoChallenge 2025 被 NeurIPS 2026 数据集与基准测试赛道录用。

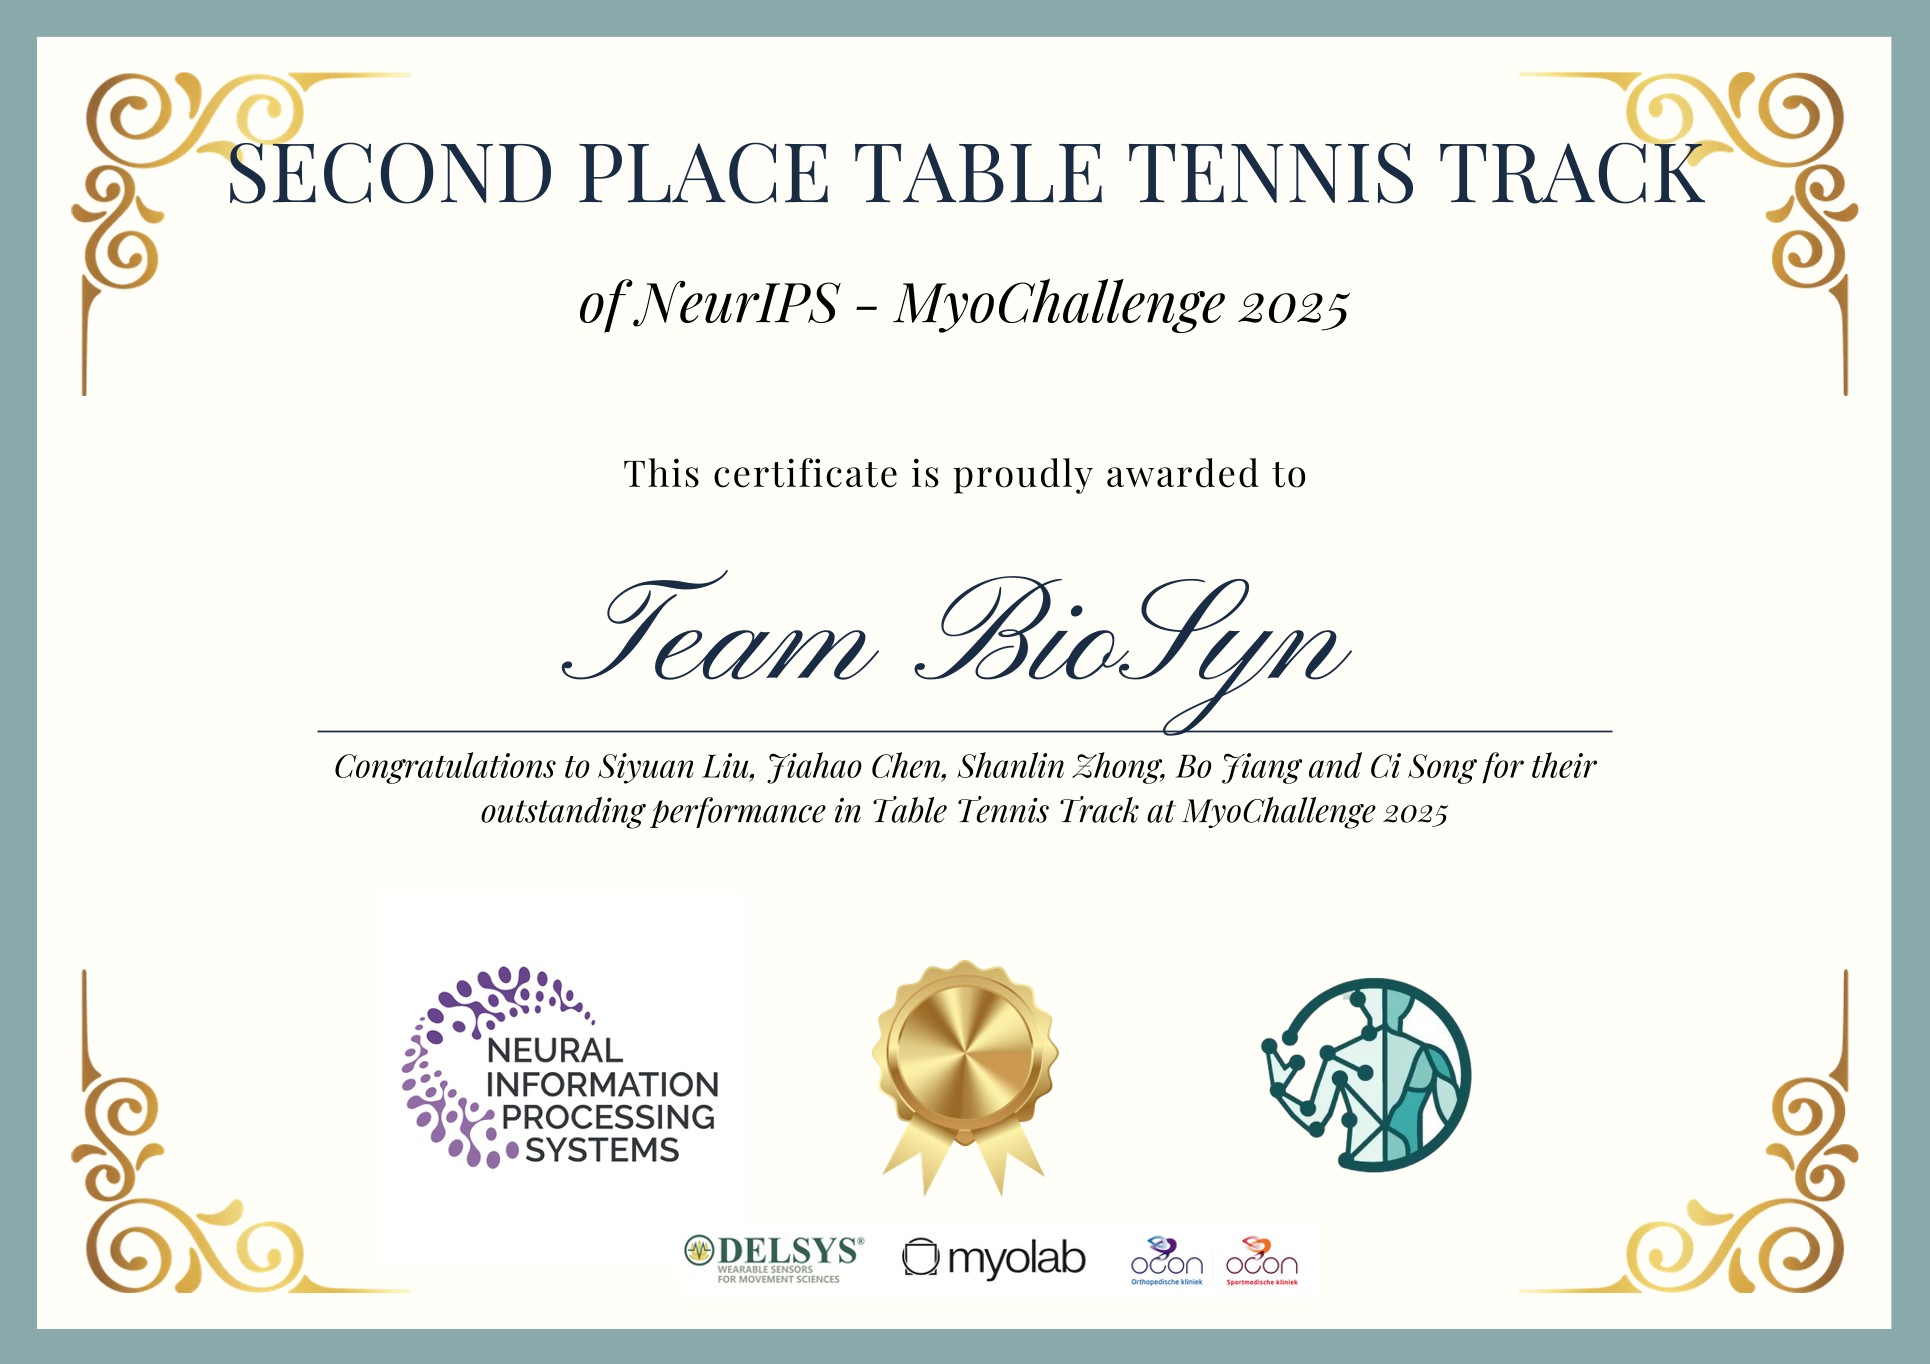
获得 NeurIPS MyoChallenge 2025 乒乓球赛道亚军。

学术论文

下载 BibTeX
TASE2026
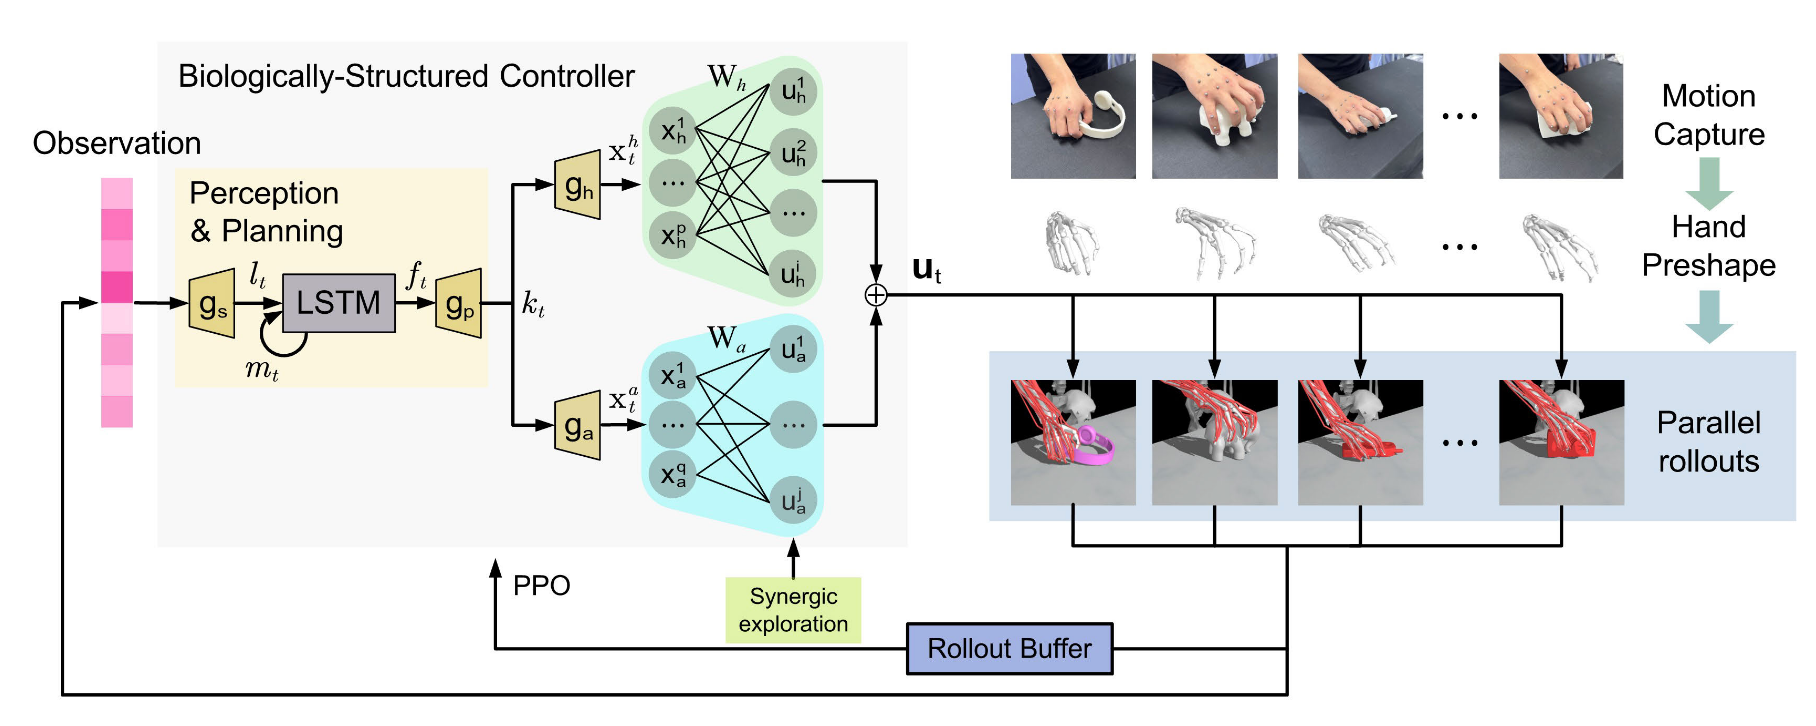
论文配图:BioSynGrasp framework with a biologically structured controller, synergic exploration, and human demonstrations

BioSynGrasp: Bio-Inspired Structured Reinforcement Learning With Synergetic Exploration and Human Demonstration for Dexterous Grasping of Musculoskeletal Robot

Siyuan Liu, Bo Jiang, Lijun Han, Shanlin Zhong, Ci Song, Huaping Liu, Jiahao Chen

IEEE Transactions on Automation Science and Engineering · 2026

TCDS2026
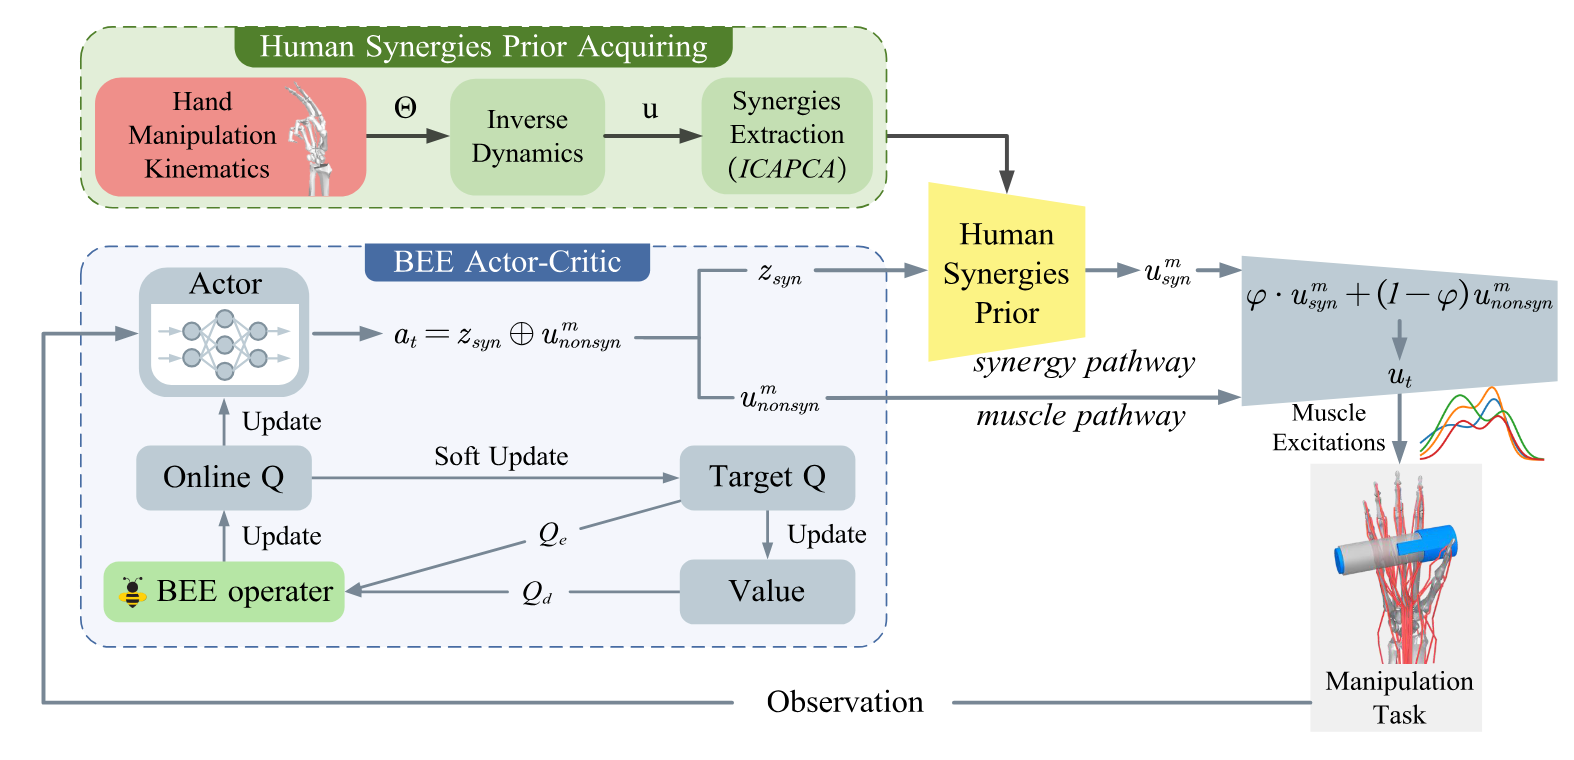
论文配图:Human synergies prior acquisition and BEE actor-critic framework for musculoskeletal manipulation

Enhancing Musculoskeletal Manipulation Skills through Human Synergies Prior and BEE Actor-Critic

Siyuan Liu, Jiahao Chen, Bo Jiang, Ci Song, Shanlin Zhong

IEEE Transactions on Cognitive and Developmental Systems · 2026

IJCNN2026
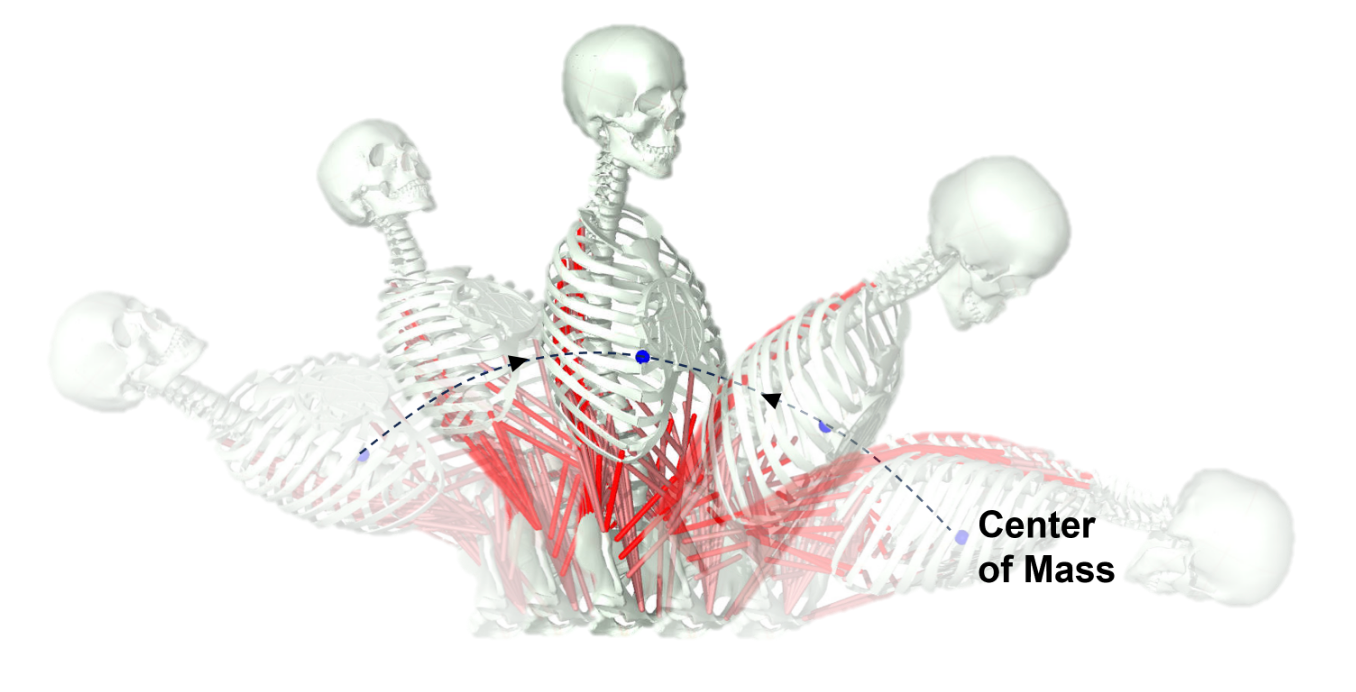
论文配图:Musculoskeletal torso balance model showing motion and the center-of-mass trajectory

Probing the Functional Role of Muscle Synergies in Reinforcement Learning–Based Torso Balance via Neural Reconstruction and Synergy Ablation

Siyuan Liu, Jiahao Chen

2026 International Joint Conference on Neural Networks · 2026

EMBC2026
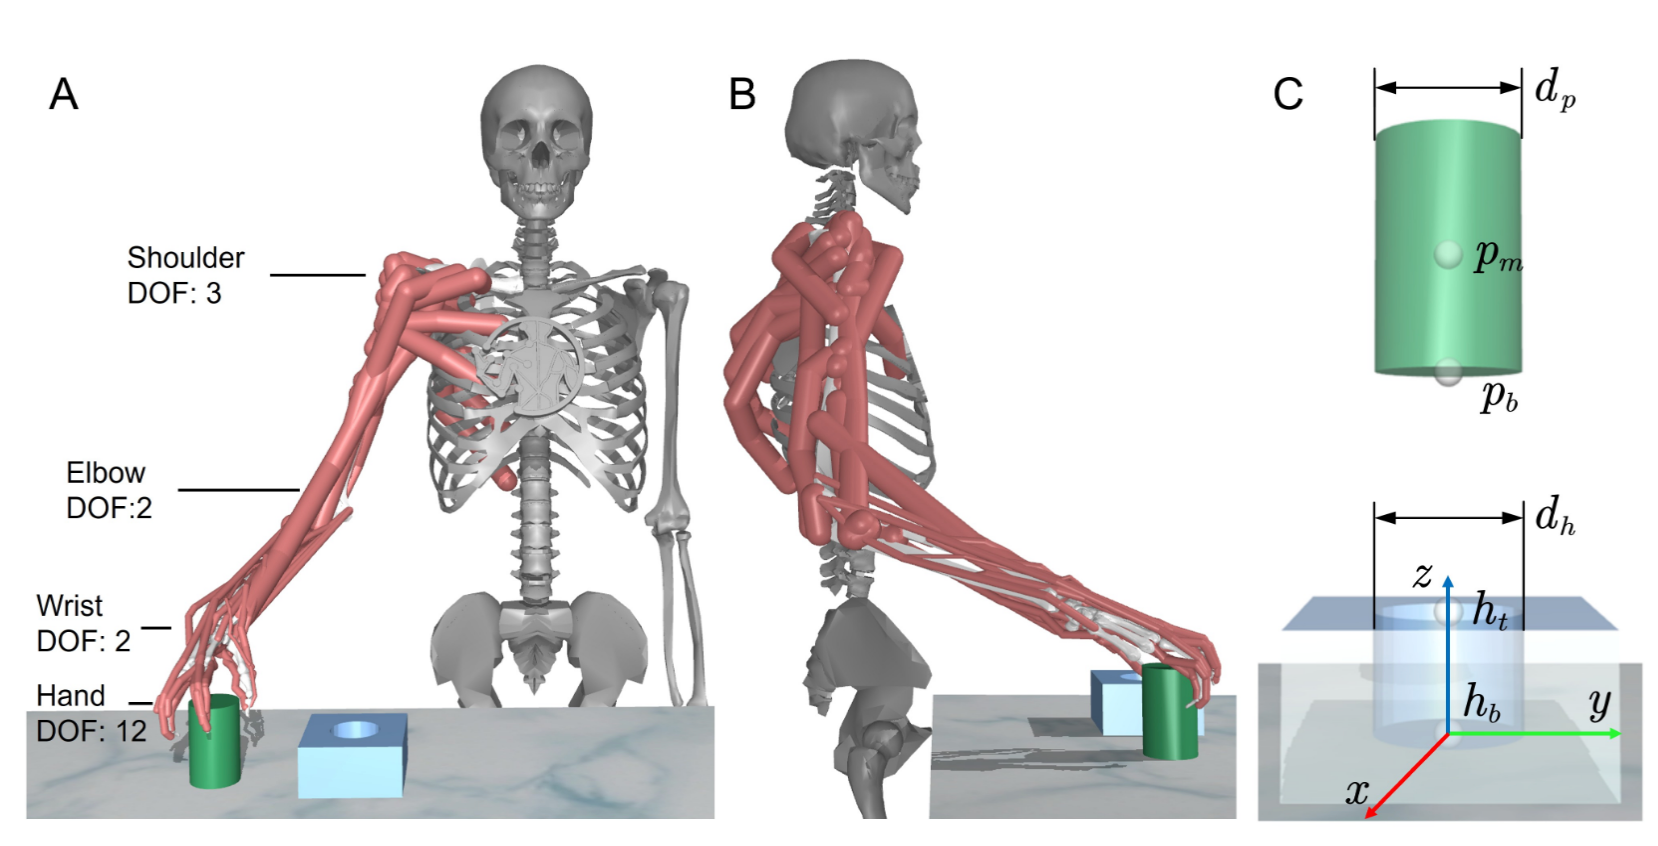
论文配图:Musculoskeletal upper-body model and peg-in-hole assembly task geometry

Robust Peg-in-Hole Assembly for a Musculoskeletal System via Environment-Constrained Curriculum Learning

Siyuan Liu, Jiahao Chen

48th Annual International Conference of the IEEE Engineering in Medicine and Biology Society · 2026

YAC2025
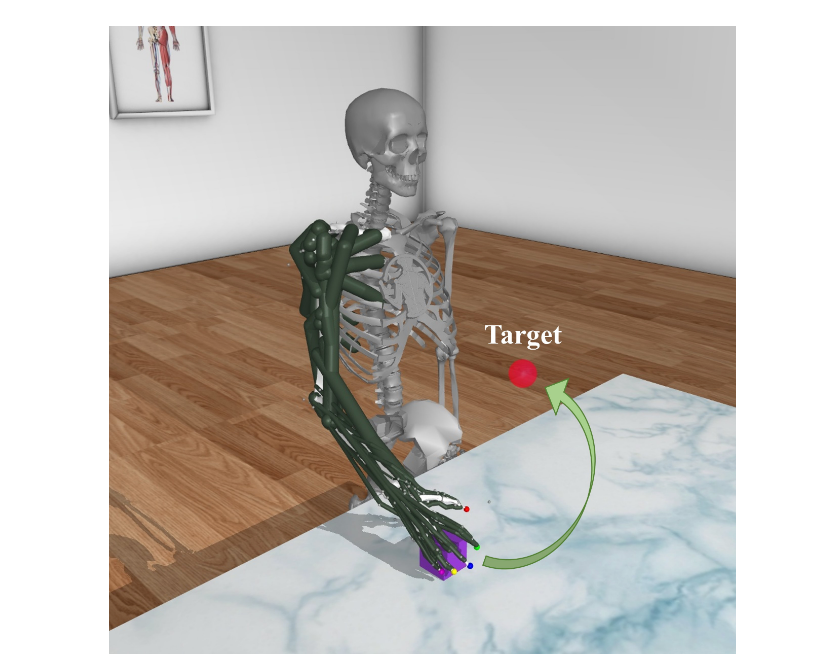
论文配图:Musculoskeletal robot grasping and moving an object toward a target

Proximal Policy Optimization with Reward Shaping for Musculoskeletal Robot Grasping

Siyuan Liu, Ci Song, Bo Jiang, Jiahao Chen

2025 40th Youth Academic Annual Conference of Chinese Association of Automation · 2025

ICARM2026
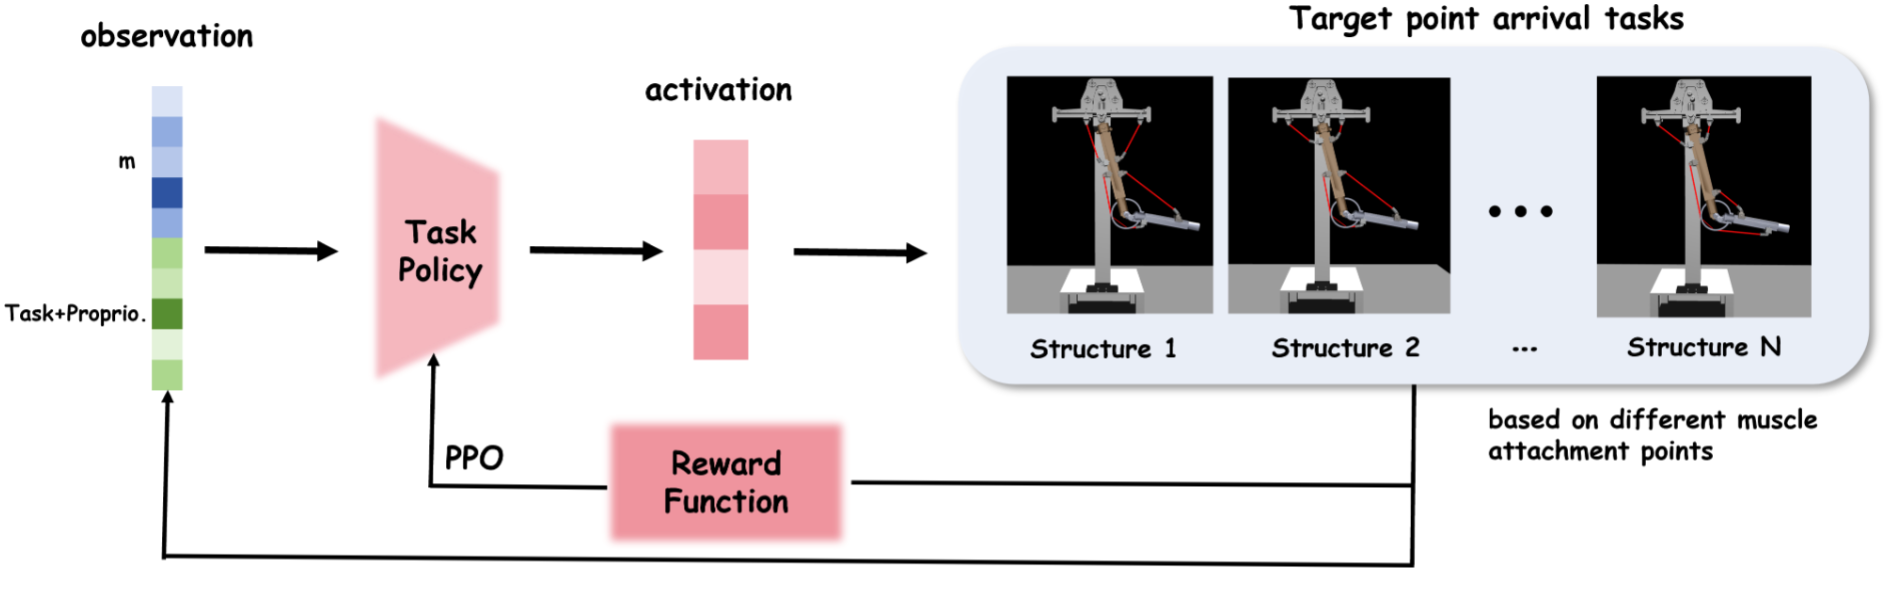
论文配图:PPO policy learning across musculoskeletal robots with different muscle attachment structures

Learning Morphology-Robust Policy for Variable-Structure Musculoskeletal Robots with Proximal Policy Optimization

Hanwen Cui, Siyuan Liu, Shanlin Zhong

2026 International Conference on Advanced Robotics and Mechatronics · 2026

ICARM2026
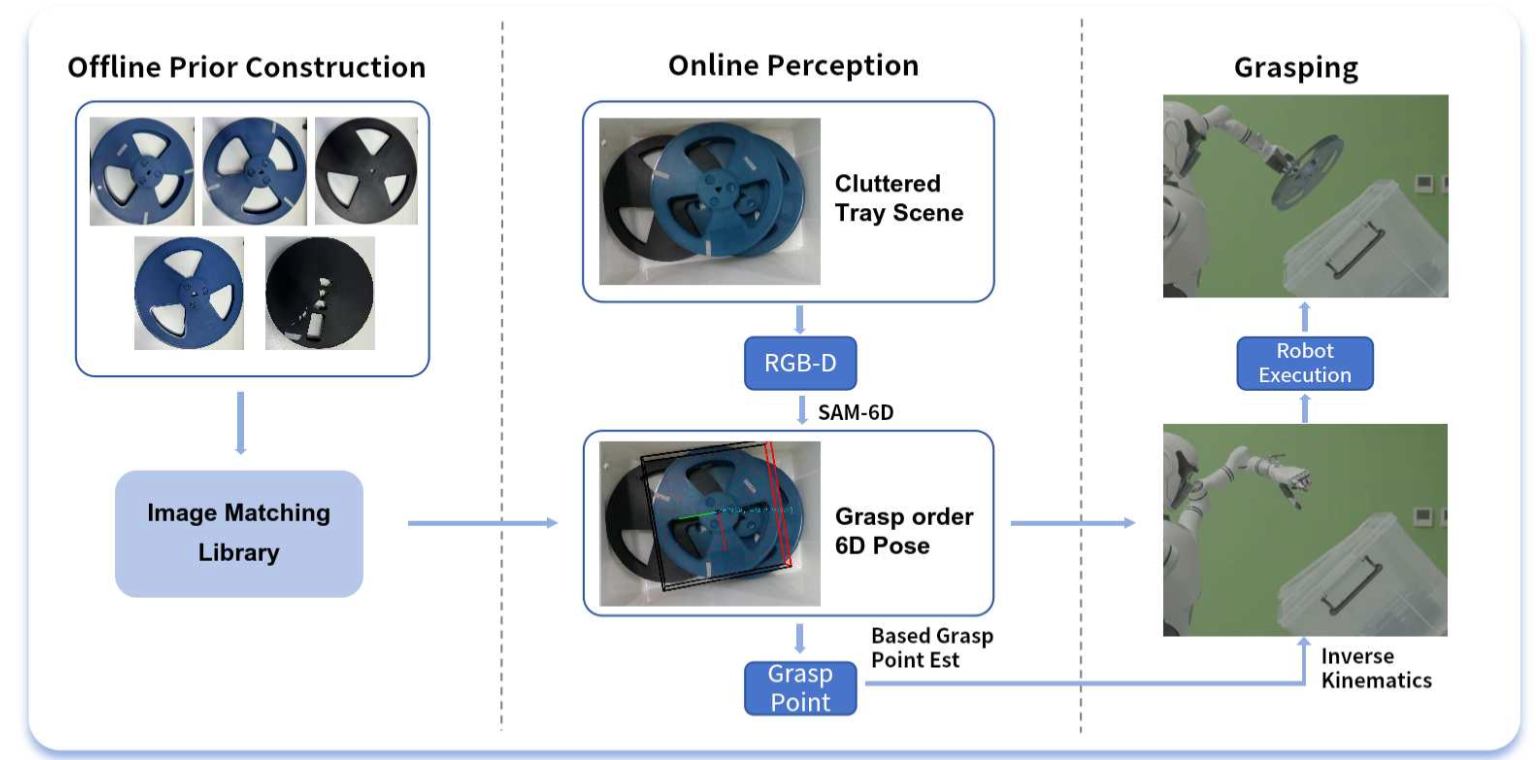
论文配图:Offline prior construction, online perception, and robot grasping under incomplete observation

Incomplete-observation Grasping with Hidden Geometric Structure

Ci Song, Siyuan Liu, Bo Jiang, Jiahao Chen, Yimin Ji, Si Zhiyuan, Shanlin Zhong

2026 International Conference on Advanced Robotics and Mechatronics · 2026

RIA2026
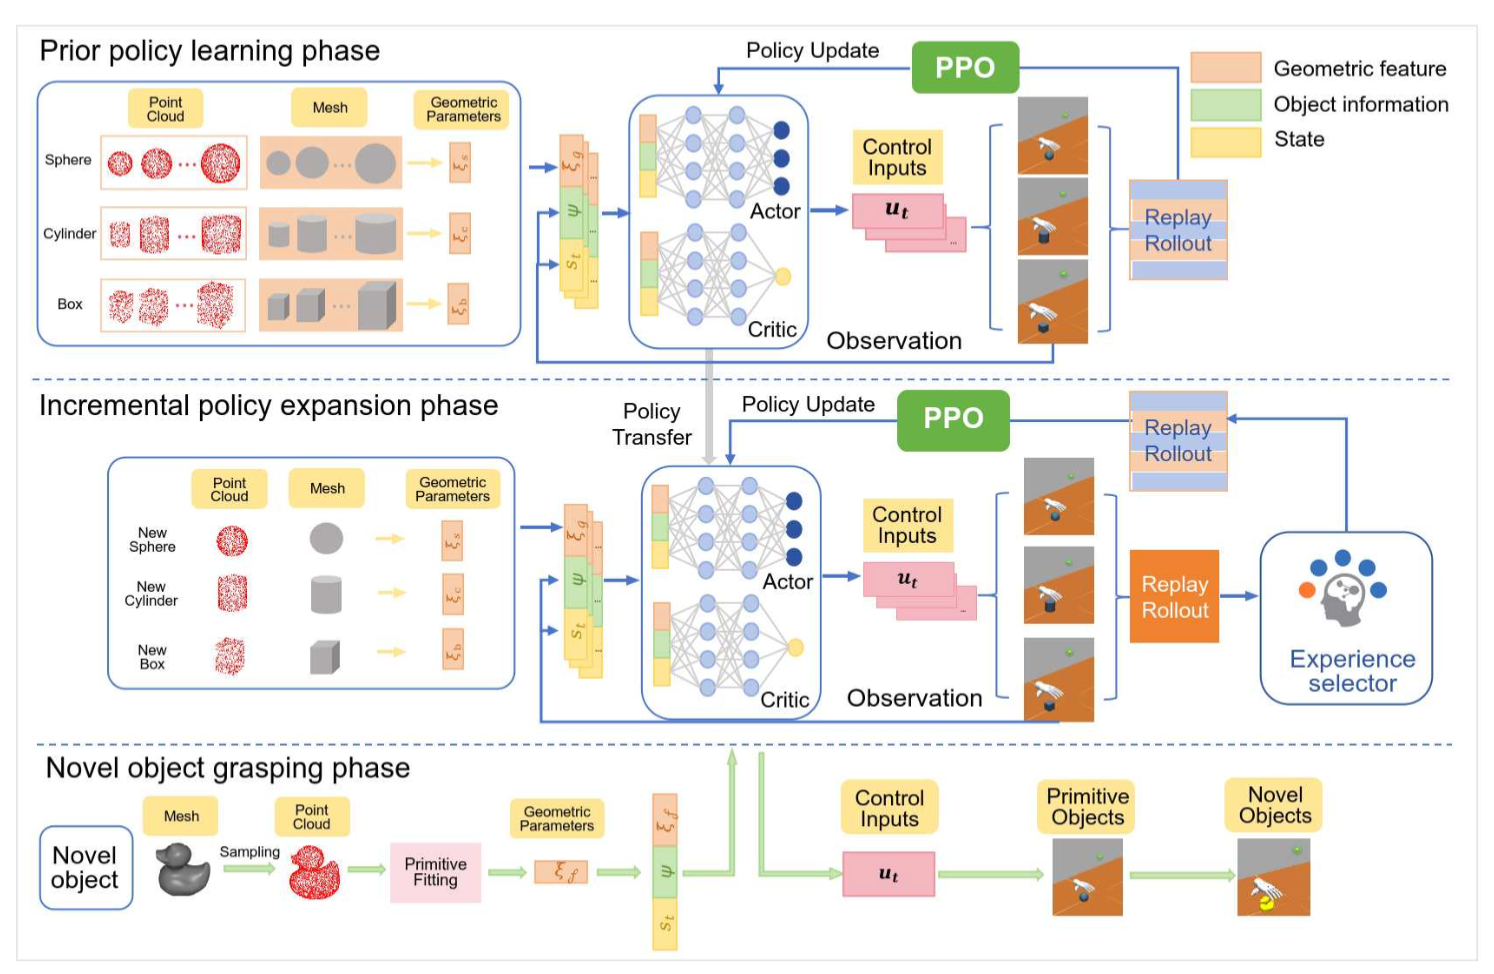
论文配图:Prior policy learning, incremental policy expansion, and novel object grasping through primitive policy reuse

Generalizable Dexterous Grasping via Primitive Policy Library Reuse and Grasp Part Reasoning

Ci Song, Bo Jiang, Siyuan Liu, Jiahao Chen, Shanlin Zhong

Robotic Intelligence and Automation · 2026

TASE2025
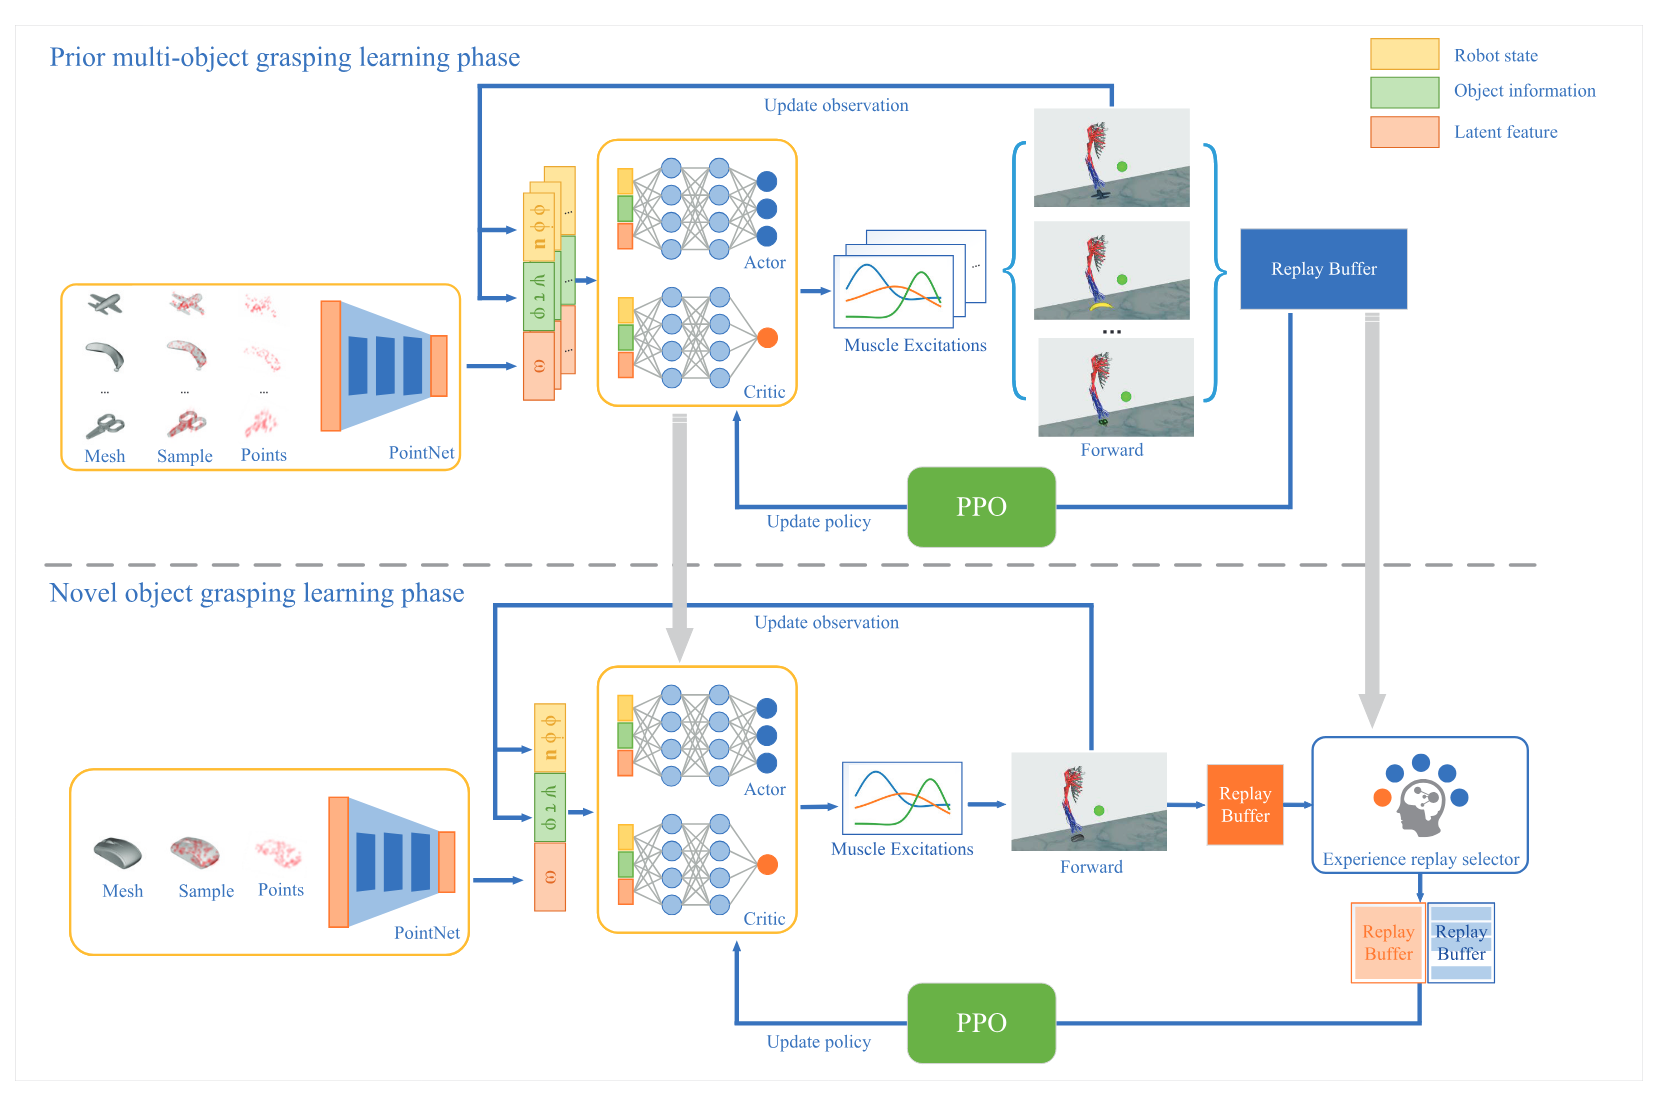
论文配图:Continual musculoskeletal grasping framework with prior multi-object learning and experience replay for novel objects

A Continual Learning Method for Generalized Grasping Manipulation in a Musculoskeletal Robot

Bo Jiang, Ci Song, Siyuan Liu, Shuai Gan, Jiahao Chen

IEEE Transactions on Automation Science and Engineering · 2025

NeurIPS2026
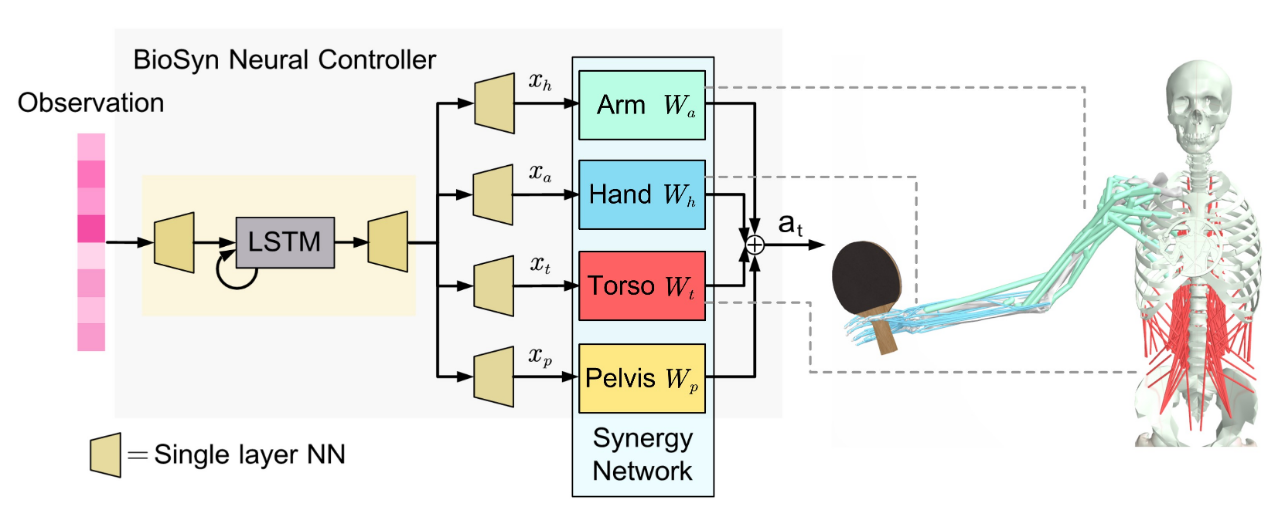
论文配图:BioSyn neural controller with arm, hand, torso, and pelvis synergy networks for the MyoChallenge 2025 table tennis task

MyoChallenge 2025: A New Benchmark for Human Athletic Intelligence

Cheryl Wang, Chun Kwang Tan, et al., Siyuan Liu, et al. 完整作者列表

Cheryl Wang, Chun Kwang Tan, Balint K. Hodossy, Eric Lyu, Jun Guo, Wentao Zhao, Huaping Liu, Chengkun Li, Merkourios Simos, Bianca Ziliotto, Alexander Mathis, Siyuan Liu, Jiahao Chen, Shanlin Zhong, Bo Jiang, Ci Song, Yaoye Zhu, Chenhui Zuo, Yanan Sui, Mohamed Irfan Refai, Massimo Sartori, Guillaume Durandau, Vikash Kumar, Vittorio Caggiano

NeurIPS 2026 · 数据集与基准测试赛道 · 已录用

教育经历

中国科学院自动化研究所(CASIA)

直博研究生

2023 – 2028

哈尔滨工业大学

测控技术与仪器专业 · 工学学士

2019 – 2023

荣誉与奖项

NeurIPS MyoChallenge 2025

乒乓球赛道亚军 · BioSyn 团队

论文配图:BioSyn 团队获得 NeurIPS MyoChallenge 2025 乒乓球赛道亚军的证书查看获奖证书

学术服务

期刊审稿人

  • IEEE Transactions on Automation Science and Engineering (TASE)
  • IEEE Transactions on Cognitive and Developmental Systems (TCDS)
  • IEEE Transactions on Fuzzy Systems (TFS)

会议审稿人

  • IEEE International Conference on Robotics and Automation (ICRA)
  • International Joint Conference on Neural Networks (IJCNN)
  • IEEE Engineering in Medicine and Biology Society Annual International Conference (EMBC)